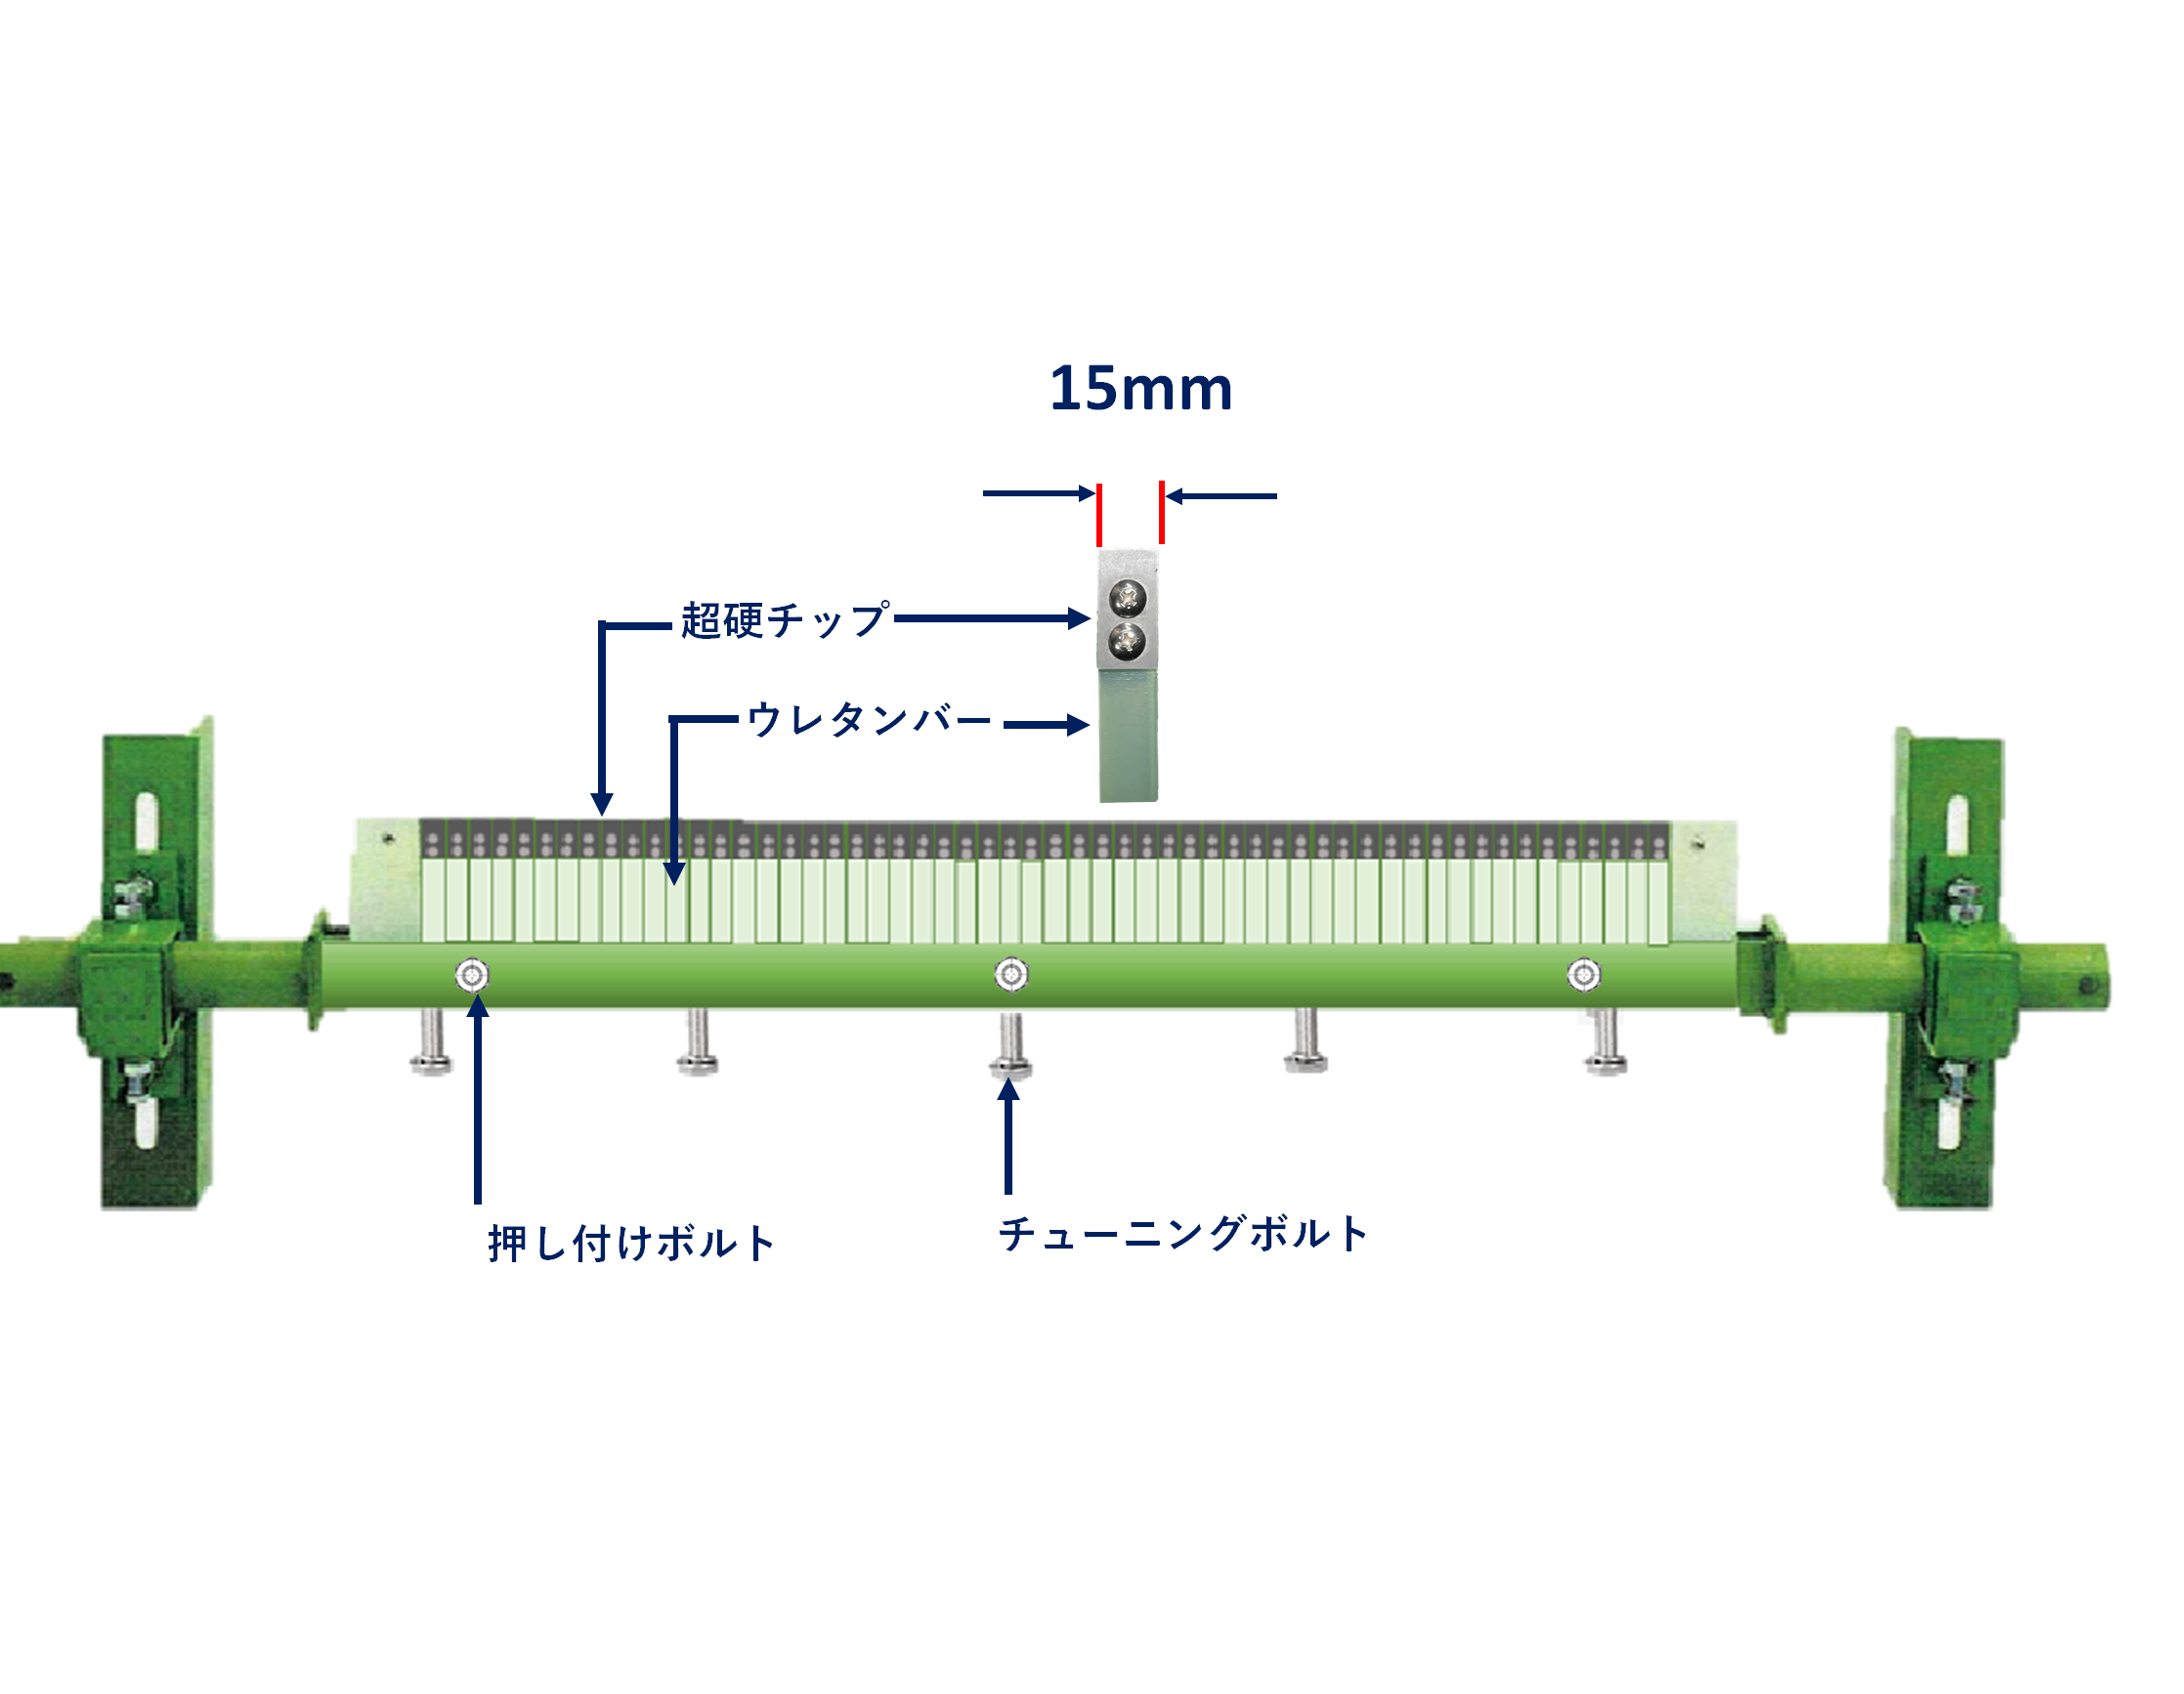
マイクロ分割式ベルトクリーナーは15mm幅の掻き取り刃から構成されるマフレンベルトクリーナーです。
ベルトクリーナーとコンベアベルトの位置調整で最も重要なのは、ベルトの幅方向・高さ方向・角度方向の位置関係を適正に保ち、ベルトの振れや蛇行に対してクリーナーが安定して追従できる構造にすることです。
鉄鉱石・焼結鉱・石炭などの重搬送用では、クリーナーをベルトに押し付けるだけでは不十分です。
①位置調整機構・②接触圧力調整機構・③自動追従機構を独立させた3機能分権構造が必要です。
1. 理想的な位置調整構造
理想的な構造は、次の5つの機能を持たせることです。
| 機能 | 目的 | 理想的な構造 |
| 高さ調整 | 刃とベルトの高さを合わせる | 左右独立の上下調整 〇 |
| 前後調整 | 刃の接触位置を合わせる | スライド式取付台 〇 |
| 角度調整 | 掻き取り角度を最適化 | 回転式取付部 〇 |
| 圧力調整 | 適正な接触圧力を与える | ウレタンバーの撓み 〇 |
| 追従調整 | ベルトの振れに対応する | ウレタンバーの微振動 〇 |
マフレンベルトクリーナーは上記5つの調整機能を実現したクリーナーです。
2. 理想的な調整機構の具体例
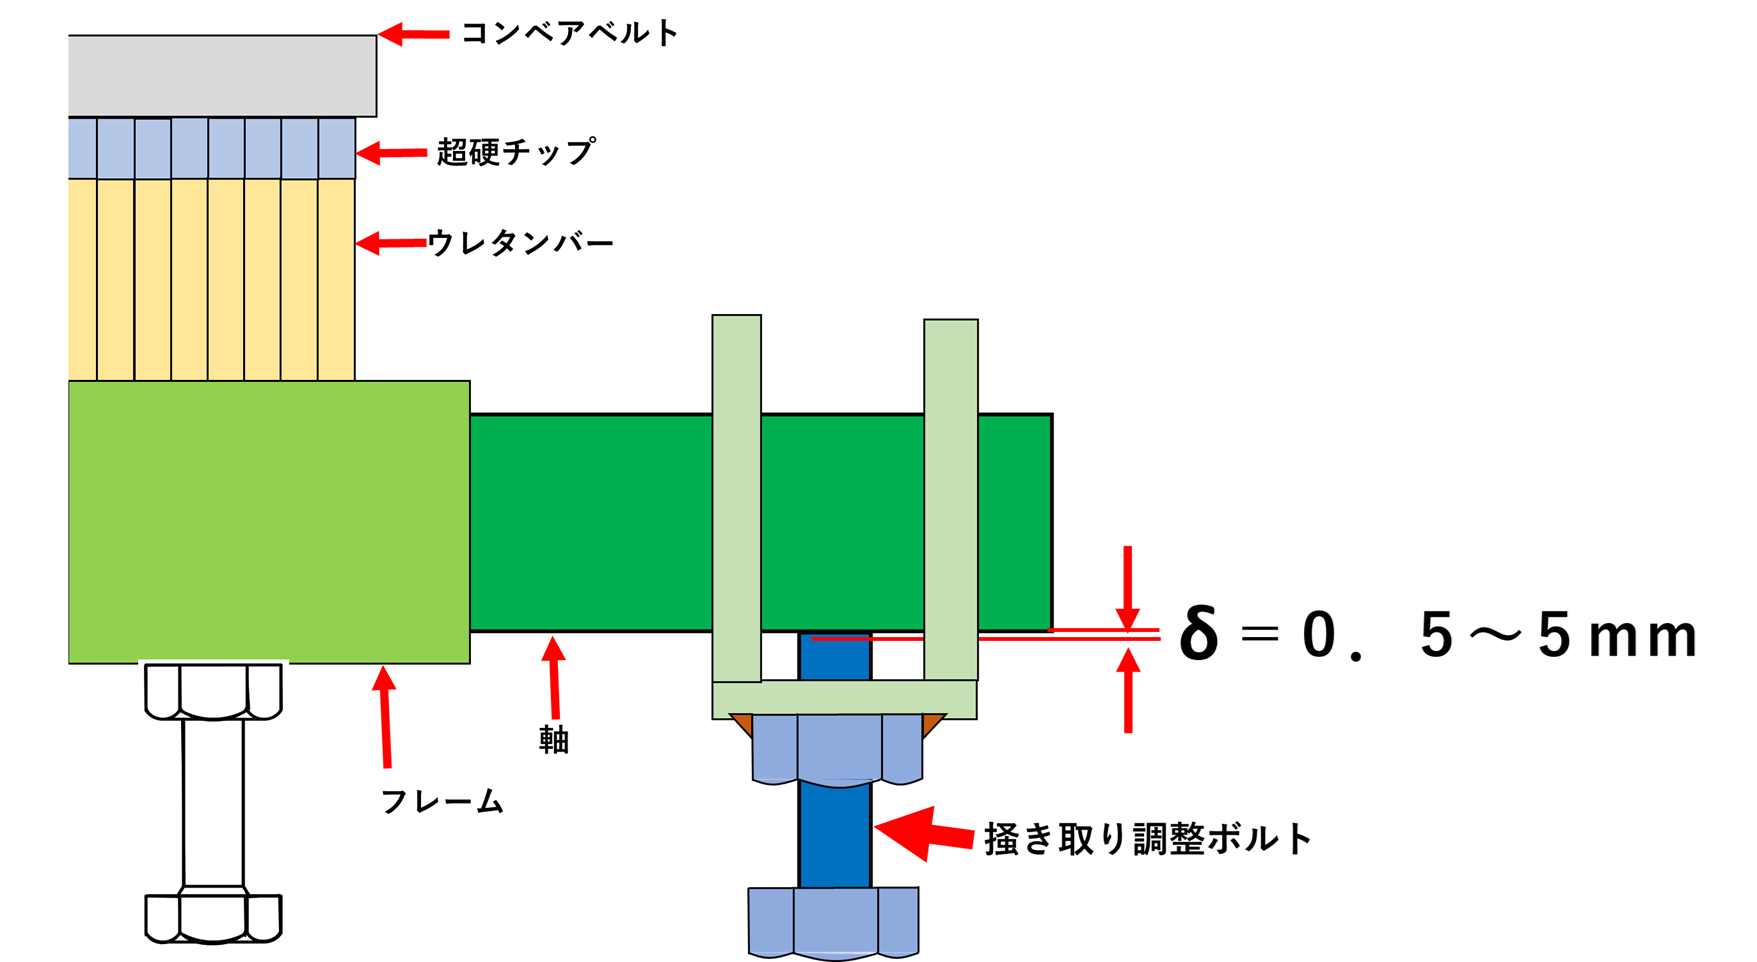
① 左右独立の高さ調整機構
左右の取付部に上下調整用のねじ機構を設けます。
メリット
- ベルト幅方向の高さの違いを補正できる
- 左右の刃先高さを正確に合わせられる
- ベルトの片当たりを防止できる
- 摩耗による位置変化を補正できる
ただし、左右を別々に調整できるだけでは不十分です。
左右の調整量を測定できる目盛りや基準位置を設けると、調整作業が容易になります。
マフレンベルトクリーナー左右に独立の高さ調整ネジを備えております。
② 前後スライド調整機構
マフレンクリーナーはクリーナー全体をベルトに対して前後移動できる構造ですが掻き取りチップはマイクロ構造ですので前後の移動は不要です。。
目的
- ベルトと刃先の接触位置を調整する
- プーリーとの干渉を防ぐ
- 掻き取り角度を調整する
- 摩耗した刃先の位置を補正する
推奨構造は、長穴式スライド取付台と固定ボルトの組み合わせです。
振動で位置がずれないよう、確実な固定機構が必要です。
③ 接触角度調整機構
刃先とベルトの接触角度は、掻き取り性能とベルトへの負担に大きく関係します。
設計上の留意点は次のとおりです。
- 刃先がベルトに食い込まないこと
- 搬送物が刃先の前方に滞留しにくいこと
- 摩耗しても適正な接触状態を維持できること
- ベルト継手や異物通過時に過大な力が作用しないこと
角度は刃の形状や取付位置によって適正値が変わるため、実機で確認する必要があります。
接触角度はウレタンバーの長さやウレタン剛性を調整することで変えることができます。
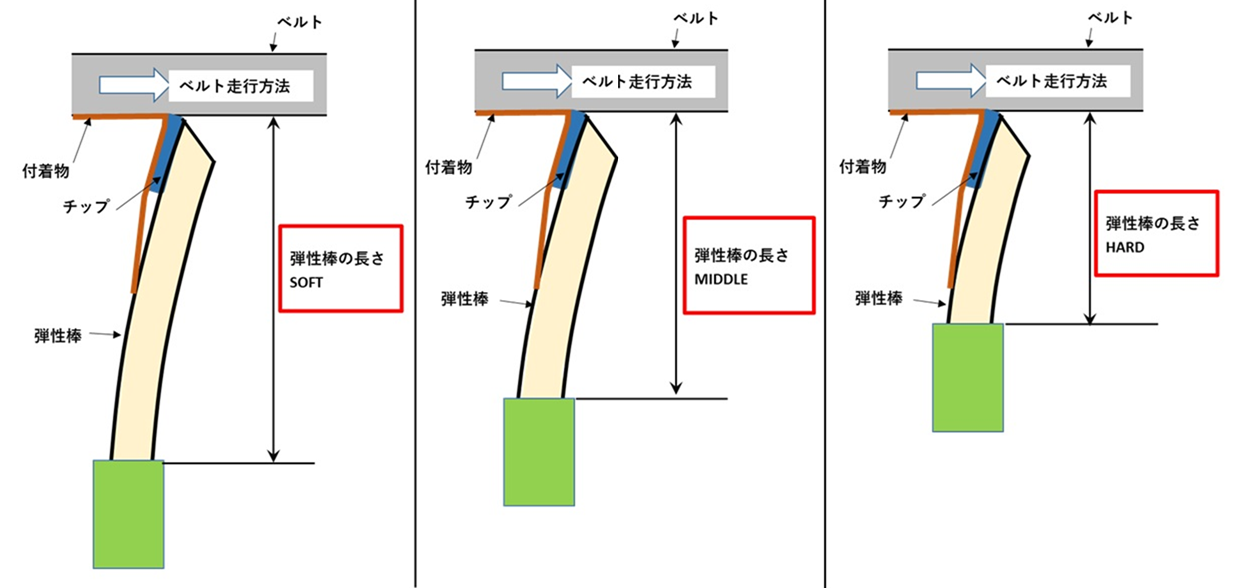
④ 接触圧力調整機構
接触圧力を調整する機構です。
おすすめは、一般的なクリーナーではスプリング式またはエアテンショナー式が用いられますが、マフレンクリーナーはこれらの複雑な構造は不要です。ウレタンの弾力性と取り付け高さの調整で簡単にできます。
重要なのは圧力を強くすることではありません。
圧力を強めるとベルトクリーナーに反力として作用しベルト表面はクリーナー掻き取り刃を傷めます。
必要最小限の線圧で、刃先とベルトの安定接触を維持することです。
3. 特に重要な「自動追従構造」
自動追従機能はベルトクリーナーの設計で特に重要です。
ベルトは運転中、常に完全な平面や高さを維持しているわけではありません。
- ベルトの上下振動
- ベルトの蛇行
- ベルト表面の凹凸
- ベルト継手の通過
- 搬送物によるベルト変形
- プーリーの振れ
こうした変化にクリーナーが追従できなければ、接触が不安定になります。
そこで、次の構造を実現する必要があります。
理想的な追従構造
- クリーナー本体は安定した支持フレームに取り付ける。→OK
- 刃先部分は上下方向に独立して動けるようにする。→OK
- 弾力性のあるウレタンバーで超硬掻き取り刃に適正な接触力を与える。→OK
- 異物やベルト継手の通過時には一時的に逃げられる構造にする。→OK
- 通過後は元の接触位置に自動復帰させる。→OK
このとき、過剰なスラスト方向のガタや回転ガタは抑える必要があります。マフレンベルトクリーナーは弾力性のあるウレタンバーに超硬製の掻き取り刃が付いているので1から5までの条件を確実に満足することができます。
4. マイクロチップ構造は15mmピッチ小分割超硬チップ構造です。
15mmピッチの小分割超硬チップ式の場合、一般的な一体型の幅広刃とは違った設計ができます。
理想的な構造は、次のようなものです。
| 構造 | 推奨する設計 | ||
| チップ配置 | 15mmピッチの小分割(マイクロチップ構造) | ||
| チップ支持 | マイクロチップをウレタンバーで個別に支持 | ||
| 上下追従 | 独立した微小ストローク(ウレタンバーの振動) | ||
| 接触圧力 | ウレタンバーの弾力性 | ||
| 逃げ機構 | ウレタンバーの撓み | ||
| 位置調整 | フレーム | ||
| 摩耗補正 | 高さ調整ボルを0.5~1.0mmの範囲で上昇 | ||
特に注目したいのは、マイクロチップである15mmピッチの小分割チップと独立追従機構の組み合わせです。
これにより、ベルト幅方向の局部的な凹凸に対応しやすくなります。
ただし、マイクロチップ構造(チップの小分割)だけで自動的に追従性が向上するわけではありません。各チップの支持方法、ストローク、ウレタンバーのばね定数、隣接チップとの干渉を設計する必要があります。
5. 設計・製作時の重要な留意点10項目
| No. | 留意点 | 対策 | |||
| 1 | 左右の高さずれ | 基準高さを統一 | |||
| 2 | ベルト蛇行 | 幅方向の追従性を確保 | |||
| 3 | ベルト上下振動 | 上下フローティング機構 | |||
| 5 | 刃先角度の変化 | 角度調整機構 | |||
| 6 | 超硬チップの欠損 | 衝撃緩和構造 | |||
| 7 | 異物の噛み込み | 逃げ機構 | |||
| 8 | 摩耗による位置変化 | 摩耗補正機構 | |||
| 9 | ボルトの緩み | 緩み止め構造 | |||
| 10 | 調整作業の難しさ | 目盛り・基準位置の表示 | |||
6. 理想的な構造の全体構想
推奨する3段階調整システム
第1段階:本体位置調整
高さ・前後・角度
設置時にベルトとの基本位置を決める
第2段階:接触圧力調整
線圧・押付力
必要な掻き取り力を与える
第3段階:自動追従
上下変位・局部追従・逃げ
運転中のベルト変動に対応する
この3段階を独立させることが、調整しやすく、性能が安定するクリーナーを実現するポイントです。
7. さらに具体的な設計に進むために
今回の構造を実際の製品設計に落とし込むなら、次の3つの方式を比較したいと思います。
設計方式の選択
フォームの始まり
① 本体の支持方式
固定フレーム+上下追従式(推奨)
本体全体の上下可動式
左右独立支持式
② チップの追従方式
15mmチップごとの独立追従
3~5個単位のグループ追従
全チップ一体追従
③ 接触圧力調整方式
エアテンショナー式
スプリング式
エア+スプリング併用式
この条件で具体的な設計案を作成
15mm小分割超硬チップに加えて、ベルトとの位置関係を常に一定に保つ追従機構を組み合わせることです。
マフレンベルトクリーナーは
超硬刃の長寿命を生かし、ベルトへの過大な負担を防ぎ、安定した掻き取り性能を実現する構造を実現しました。

コメント