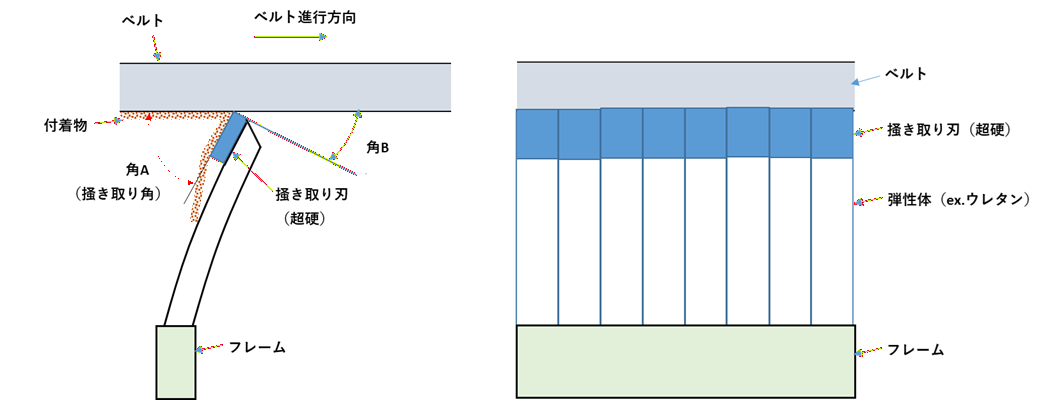
ベルトクリーナーの掻き取り刃とベルトの接触を向上させるには、単純に「刃を強く押し付ける」よりも、①追従性、②線圧、③刃先形状、④取付角度、⑤ベルトの振動・蛇行への対応をセットで考えることが重要です。
特に、これまで検討されている15 mmピッチの超硬チップ仕様なら、次の考え方が有効です。
1.最も重要なのは「押付力」より「均一な接触」
理想は、
ベルト → 刃先 → 一定の線圧
がベルト幅方向で均一になる状態です。
例えば、
- 中央だけ強く当たる
- 両端だけ当たる
- 一部のチップが浮く
- ベルトの振動で接触・離脱を繰り返す
という状態では、押付力を増やしても掻き取り性能は安定しません。
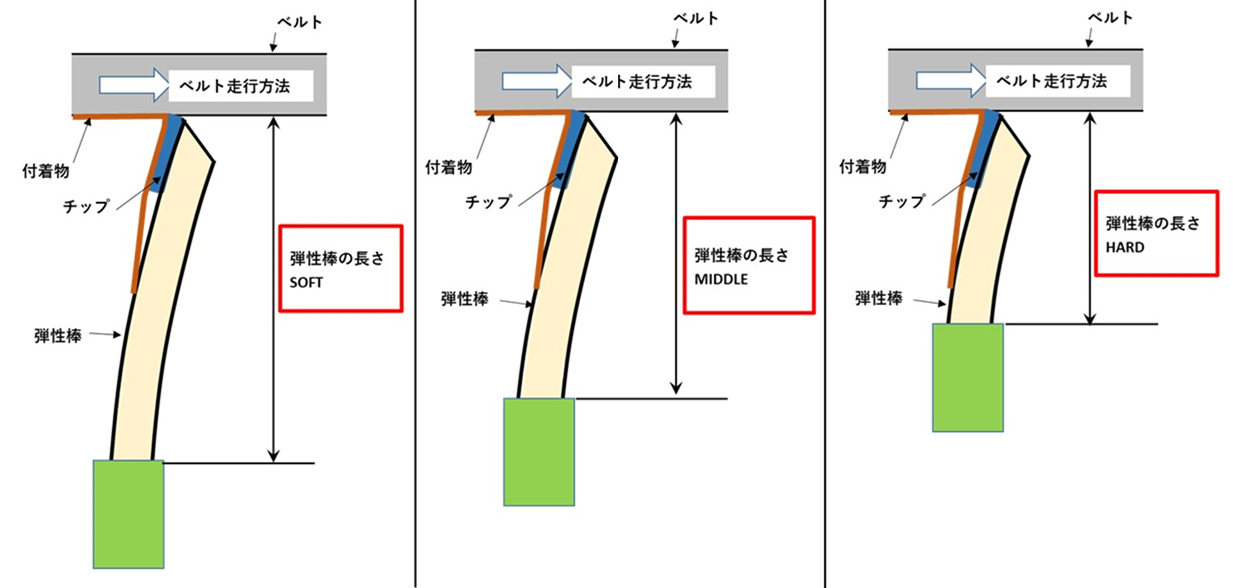
したがって、刃をベルトに押し付ける機構そのものに「追従性」を持たせることが重要です。
2.自動追従機構を使う
ベルトは完全な平面ではありません。
荷重、ベルトの蛇行、スプライス、摩耗、ローラー間のたわみなどによって上下します。
そのため、
刃を固定する → △
刃がベルトの動きに追従する → ◎
です。
例えば、
- エアテンショナー
- スプリングテンショナー
- トーション機構
- フローティング式ホルダー
- セグメントごとの独立追従
などが考えられます。
特に15 mm程度の小分割なら、小分割された刃が個別に微小変位できる構造はかなり相性が良いです。
3.線圧を適正化する
接触を良くしようとして、
押付力を上げる → 掻き取り性能が上がる
とは限りません。
押付力が大きすぎると、
- ベルト摩耗
- 刃先摩耗
- 発熱
- ベルト抵抗増大
- ベルトへの傷
- 超硬チップの欠け
につながります。
逆に低すぎると、
- 粉・水分が刃先を通過
- 刃先が浮く
- 掻き残しが増える
という問題が起こります。
4.刃先の角度を安定させる
刃先とベルトの接触状態は、取付角度によって大きく変わります。
重要なのは、
「刃先がベルトに対して適切な角度で当たり、その角度が運転中も変化しないこと」
です。
特に超硬チップでは、角度が不適切だと、
滑る → 食い込む → 衝撃 → 欠ける
という状態になりやすいため、超硬の硬さだけでなく力の逃がし方まで設計する必要があります。
5.刃先を完全な直線にしない方法もある
ベルト幅が広い場合、刃先を一直線にして全幅を一度に押し付けると、ベルトのたわみの影響を受けます。
そこで、
中央・左右の追従を分ける
あるいは、
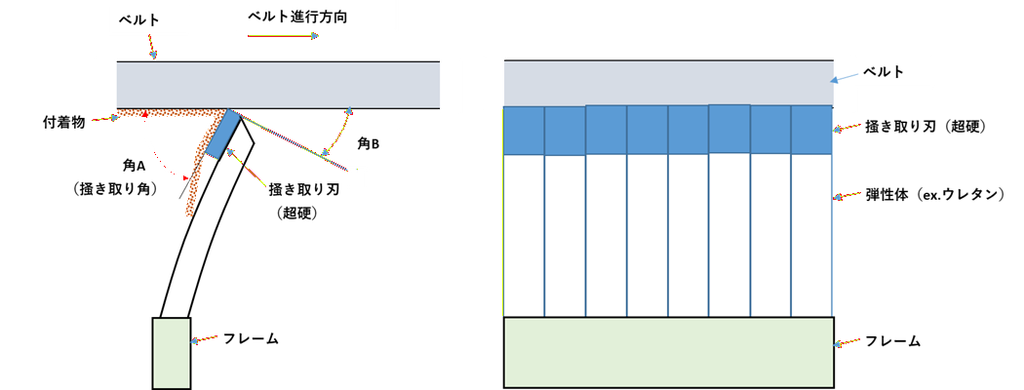
チップを小分割タイプにして微小な隙間を無くして確実に接触させる
方法があります。
これは以前検討されていた**「逃げ量可変」**の考え方とも相性が良いです。
接触改善の優先順位
私なら、設計では次の順番で検討します。
| 項目 | 重要度 | 狙い |
|---|---|---|
| 自動追従 | ★★★★★ | ベルトの上下変動に追従 |
| 線圧の均一化 | ★★★★★ | 掻き残し防止 |
| 刃先角度 | ★★★★★ | 掻き取り力を適切にする |
| セグメント化 | ★★★★☆ | 局所追従性向上 |
| 逃げ量 | ★★★★☆ | 異物・ベルト継ぎ目の対応 |
| チップ形状 | ★★★★☆ | 接触面積・耐摩耗性調整 |
| 押付力増加 | ★★☆☆☆ | 最後の調整項目 |
特に重要な考え方
「接触を強くする」のではなく、「接触を切らさない」
これがベルトクリーナーでは重要です。
超硬チップを使う場合は、
超硬チップ+15 mm小分割+独立追従+適正線圧+逃げ機構
の組み合わせが、かなり有望な設計になります。
コメント